目的
定义和分析频率源中的不同抖动类型以及相应的测试设置和后续分析方法
定义
“抖动由数字信号的重要瞬间与其理想时间位置的短期变化组成”(ITU-T)数字数据流中的上升沿和下降沿从不在精确的期望定时发生。定义和测量这种边缘的精确定时关系到并影响同步通信系统的性能。
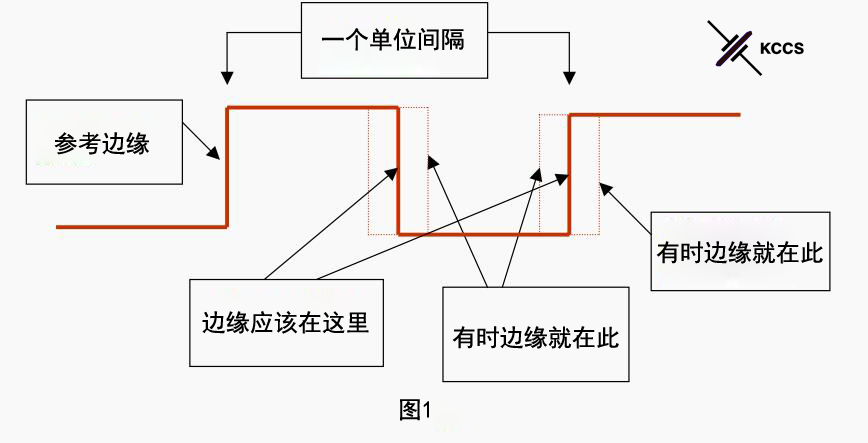
给定信号的边缘位移是具有频谱和功率成分的结果噪声。由于频域上的非均匀噪声,这些边缘可能随时间随机变化。(因此,由10KHz偏移处的噪声引起的抖动可能大于或小于100KHz偏移下的噪声)。根据不同的测量技术或评估的带宽,时钟抖动的频谱含量可能会有很大差异
抖动导致的系统中断
网络元件中的时钟恢复机制用于使用恢复的位时钟对数字信号进行采样。如果数字信号和时钟具有相同的抖动,则恒定的抖动误差不会影响采样瞬间,因此不会出现比特误差。(这种情况将适用于低频抖动,在这种情况下,恢复时钟机制可以跟踪数字信号相位变化;在更高的频率抖动变化,>0.5UI,将导致采样不准确和有价值的数据丢失)。
测量抖动
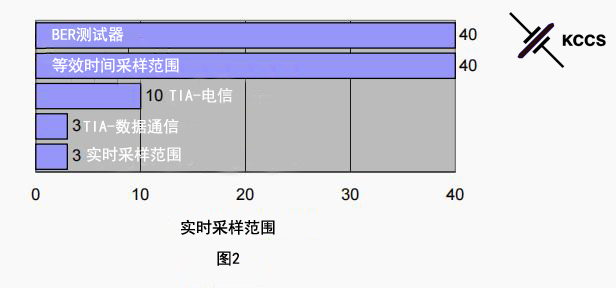
测量抖动的仪器有三种:
1)误码率(BER)
2)抖动分析仪
3)示波器,用于测量抖动的仪器类型取决于应用、电气/光学、数据通信或电信以及比特率(见下图)。可能需要混合使用这些仪器来准确跟踪与抖动相关的问题。最常见的方法是从BER测试仪开始。为了进一步隔离问题,使用抖动分析仪或示波器进行额外测试。除了量化抖动,测量还应帮助设计师调查问题的根本原因和根源,以有效消除抖动。
在测量抖动之前,我们必须首先了解抖动的类型及其来源。抖动分为两大类:确定性抖动(Dj)和随机抖动(Rj)。此外,Dj分为周期性抖动(Pj)和数据相关抖动(DDj),其由占空比失真(DCD)和符号间干扰(ISI)组成。所有单独抖动分量的积分导致总抖动(Tj)。它包括所有确定性和随机分量的贡献(见下图)
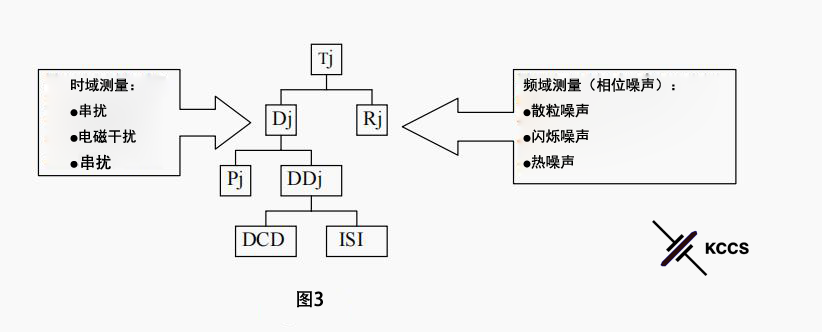
确定性抖动(Dj)有特定的原因,并且是可预测和一致的。它具有一个非高斯振幅分布,它总是有界的,可以通过其峰峰值来表征。它来自串扰、符号间干扰(ISI)(反射)和电源馈通(EMI)等系统源。
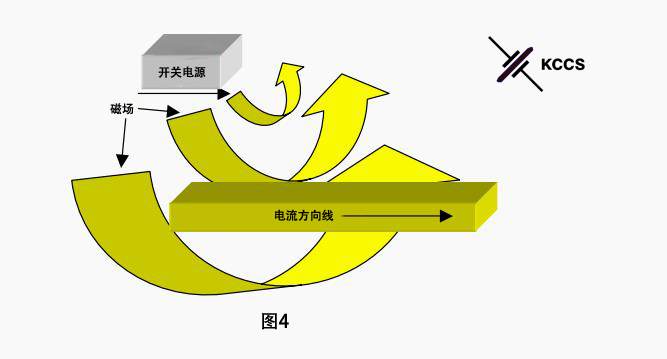
周期性抖动是由开关电源的交叉耦合或EMI(AC电源线、RF信号源等)引起的周期性抖动。后者被称为耦合到数据或系统时钟信号中的不相关周期抖动。相关周期抖动是来自相同频率的时钟的相邻数据信号的耦合。它由测量为峰间数的频率和幅度表示。
周期性抖动可以使用示波器进行量化。在时钟的上升沿激活,并在显示器上移动,直到显示时钟的另一个上升沿。周期性抖动是示波器上显示的上升沿带
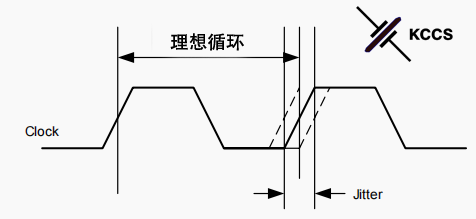
图5
周期性抖动
数据相关抖动(DDj)分为占空比失真(DCD)和符号间干扰(ISI)。
占空比失真是高到低和低到高时间之间传播延迟的偏差。换言之,它是与类时钟位序列中的负脉冲相比,正脉冲的平均脉冲与的偏差。幅度偏移误差、开启延迟和饱和可能是占空比失真的一些原因。
符号间干扰有时称为数据相关抖动。这通常是发射机或物理介质中带宽限制的结果;因此,由于信号的上升和下降时间有限,产生了不同幅度的数据比特。当传输介质以不同的速率传播数据(符号)的频率分量时,就会发生这种情况。
随机抖动(Rj)被认为是无界的,可以用高斯概率分布来描述。它影响以其标准偏差(rms)值为特征的长期设备稳定性。它是由诸如热噪声、白噪声和光学介质中的散射等物理源产生的。
确定性抖动的常见来源
电磁接口(EMI)是由本地设备或系统不希望辐射的传导辐射辐射造成的。常见的电源是开关型电源,其辐射强、高频磁场和电场,将大量电噪声传导到缺乏足够屏蔽和输出滤波的系统中。EMI改变了耦合或感应导体中噪声电流的电信号的偏置。
串扰是由于磁场和/或电场意外耦合到承载信号的相邻导体而产生的。不需要的信号分量被添加到原始信号中,从而改变由干扰信号量确定的偏差
电磁反射是当通道中存在阻抗失配时,信号与自身的干扰会导致反射。当介质在发射端和接收端具有相同的特性阻抗时,cooper技术中的**信号功率传输发生。如果接收器处存在阻抗失配,则一部分能量被反射回发射器,该阻抗失配来自于不受控制的短截线和不正确的终端。同样,如果失配发生在传输端,它会吸收部分反射能量,而接收器会反射剩余能量。最终,接收机得到的延迟信号与原始信号异相,后者与**个到达的信号代数相加。
随机抖动的常见来源
散粒噪声也称为宽带“白噪声”,是由半导体中电子和空穴的运动产生的,其振幅是平均值波动产生的平均电流的函数。在半导体中,它将取决于电子和空穴密度的随机性。它是信号通道中Rj的贡献者。
闪烁噪声也称为粉红噪声,与频率的倒数1/f成正比。它仅在低频测量中才值得关注。它通常存在于电阻器、二极管、,开关和晶体管。通常,必须根据经验进行测量。
热噪声是由导体内自由移动的电子的热搅动产生的噪声。
误码测试仪、抖动分析仪(也称为时间间隔分析仪-TIA)、示波器
误码测试仪允许工程师获得被测设备的准确测量误码率。它们被设计为对数据流中接收的每个比特进行采样,并将其与预定的伪随机比特序列(PRBS)模式进行比较。在大多数情况下,抖动分析仪或示波器无法达到这种精度。
抖动分析器(TIA)测量从参考时钟到信号边缘或阈值交叉之间的间隔;使用直方图并收集大量数据点。高速数据通信总线中的设备,如光纤通道、串行ATA、无限带宽和Rapid IO,每个通道的速率高达3.125 Gbits/s,可从使用TIA进行测试中受益。TIA可以在生产线测试中发现,因为它们可以在几秒钟内预测误码率。
示波器使用外部触发事件和采样时钟来构建眼图,随着时间的推移对重复信号进行采样。信号的阈值跨越时间由允许测量抖动的直方图形成。抖动的概率密度函数(PDF)的近似值是从直方图中导出的,该直方图可以用来表征抖动。
实时采样示波器用于测试高速通信的子系统、电缆、设备或系统(即3.125 Gbits/s,当前铜线传输数据的最高可能速度)。这些类型的示波器测量任何时钟信号的抖动,而不仅仅是通信中使用的时钟信号。
为了在当今世界以高比特率测量抖动,采样示波器由于其高带宽采样而成为**选择。它们需要由于低采样率(150ksamples/s或更低)而重复的PRBS信号来生成眼图,以便构建抖动图。
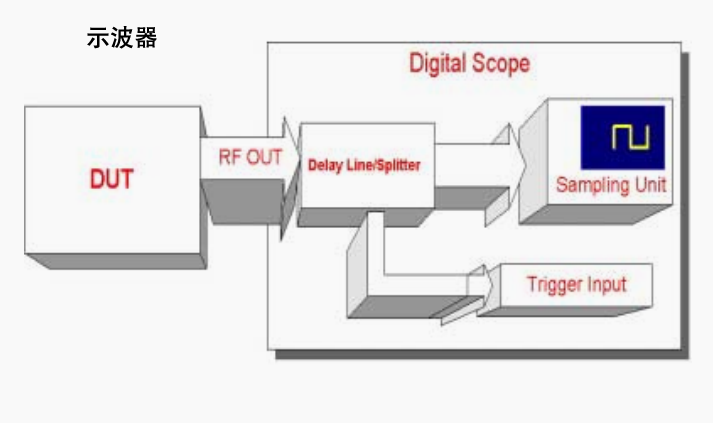
图6
相位噪声
相位噪声是振荡器信号周围噪声频谱的频域视图。它是由时域不稳定性引起的波相位的快速、短期、随机波动。
正弦波可以表示为:
V(t)= Vp sin(2πf0t)
式中:Vp为峰值振幅f0为标称频率t为时间
图7中的正弦波波形的Vp=2.5V,标称频率为1MHz;导致V(t)=2.5 sin(2π1x10⁶t)
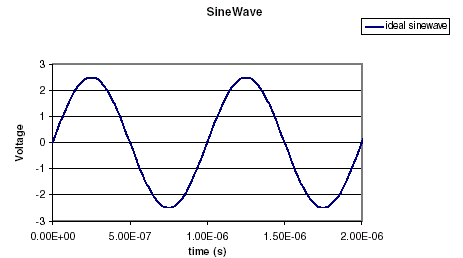
图7
图8显示了与上述相同的正弦信号,加上相位噪声,ϕ(t)=2πsin(1.5πf0t)/15,这是主要的噪声源。而对于数字和电信应用来说,这是最受关注的问题之一。
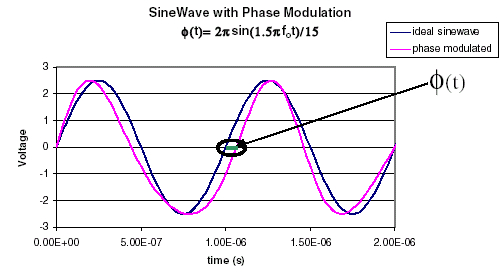
图8
相位噪声φ(t)可以定义为信号定时变化的测量值。然而,结果显示在频域L(f)中。结果如图9所示,是不需要频率下的噪声功率与分布在1Hz带宽中的总响应功率之间的关系。如果相位噪声等于零,振荡器上的完整功率将以f=fo为中心。请记住,相位噪声会将振荡器的一些功率传播到相邻频率,从而产生边带。
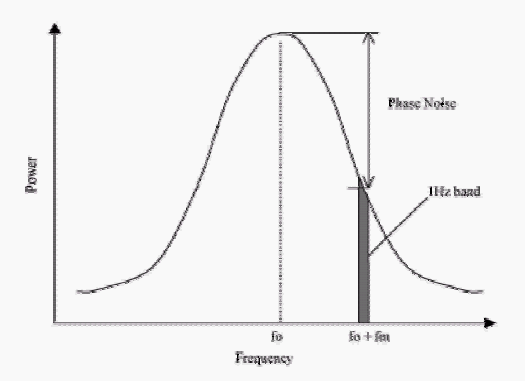
图9:振荡器的功率谱
相位噪声定义为特定偏移处的dBc/Hz。相对于载波的dB电平以dBc表示。在任何给定的偏移量下,振荡器的相位噪声可以从
载波的总功率与偏移频率下1Hz带宽中的功率之比。在里面图9,功率谱曲线总面积与矩形面积之比偏移fm处的1-Hz带宽(大致为频谱a的高度差中心和fm)是相位噪声的表示。振荡器的功率谱具有噪声相位角的曲线的实际频谱。
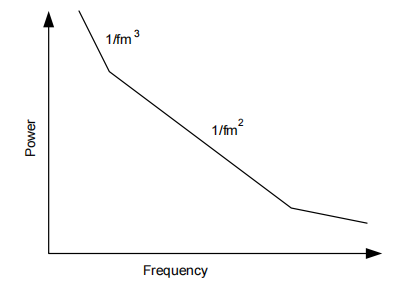
图10–相位波动谱密度
振荡器的功率谱如图9所示。噪声相位角项,称为相位波动的频谱密度,如图10所示。图10中相位变化的频谱密度的测量与图9中功率谱中测量的相位噪声(dBc/Hz)相同,因为距离载波非常远。
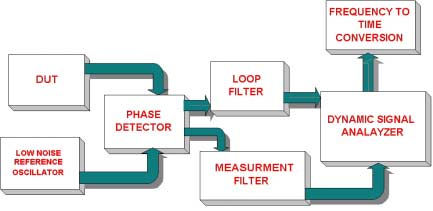
图11
在图11中,一个烘烤晶体振荡器(OCXO)被用作参考时钟,它输出与VCXO相对接近的理想正弦波。VCXO位于另一侧(DUT)。为了在VCXO的控制电压发生微小变化的情况下进行频率的确定比较,OCXO和VCXO上的频率应非常接近。混频器的输出计算两个信号之间的小相位偏差,振荡器之间大约90°相移。ϕ(t)是经过放大器和低通滤波器后从混频器输出的信号的测量值。使用高
分辨率频谱分析仪,在频域中显示的频谱密度为Sϕ(f).。
为了绘制相位噪声,我们使用了下面列出的公式:
Sϕ(f)= 2L(f) for ϕ<<1 弧度
为了绘制dBc/Hz,计算该等式输出的以10为底的对数。对于各种通信应用,相位噪声被指定为以下频率,因为只有这些频率的噪声,远离载波才是关注的。
Hertz from Carrier L(f) in dBc/Hz
10 -40
100 -70
1000 -100
10000 -120
本规范如图12所示
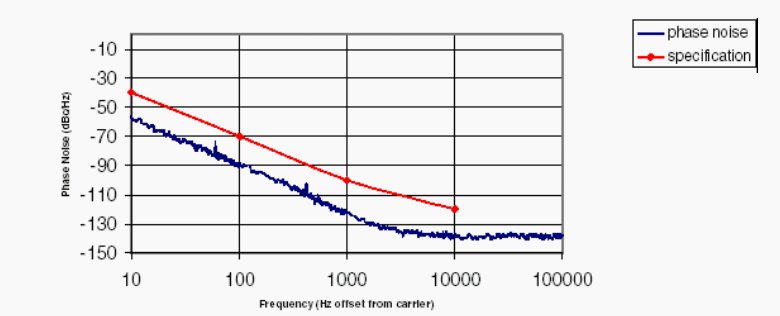
图12:相位噪声
应密切监测本底噪声,以确定锁相环(PLL)、VCO、晶体振荡器和其他时钟信号中的随机抖动。在设计阶段或检查噪声基底时,分析相位噪声非常有用。对于这类分析,频域相位测量系统至关重要。光谱评估以外的技术不能提供对设计和系统特性的详细了解。低级别检查的一个限制是分析200MHz以下的抖动分量,远低于几个标准规定的总带宽。因此,对于200MHz以上的带宽,需要其他用于分析抖动的工具。
相位抖动–相位噪声积分
特定频率范围的总噪声功率比曲线形状(如图12所示)更重要,尤其是在通信应用中。为了实现这一点,必须在频域中检查时域信号。然后,它在时域中被重新组合成一个均方根(rms)值,不包括不需要的频率。用dB、弧度、单位间隔或秒表示的ϕ(t),的均方根值通过在指定带宽内将L(f) 变回Sϕ(f)来获得。所讨论的带宽的噪声部分是相位抖动的一个标准偏差,相当于以秒为单位的值。这由图13中500Hz至10KHz曲线下的面积表示。
积分的限制是:
最小频率=500 Hz
**频率=10 KHz
积分下的总面积=2.63264E-09
ϕrms(弧度)=5.13093E-05
trms (s) =5.25085E-14
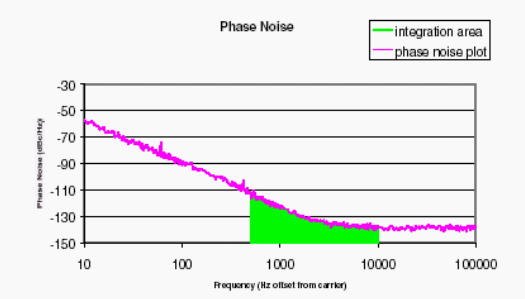
图13-相位噪声集成-带宽500至10 KHz
请注意带宽对⇔rms的显著影响。如果带宽从10Hz扩展到10K Hz,如图14所示,trms大约大80倍。
积分的限制是:
最小频率=10 Hz
**频率=10 KHz
积分下的总面积=1.70512E-05
ϕrms(弧度)=0.004129311
trms (s)=4.22583E-12
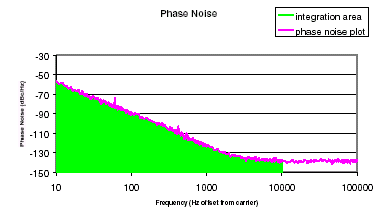
图14-与图13相同的图-带宽更改为10到10 KHz
将相位噪声转换为抖动
噪声测量可用于提取抖动,因为两者都表示相同的异常。在以下示例中,振荡器噪声图(图H)从12 KHz扩展到10 MHz。以dBc为单位的功率谱密度函数是由 L(f)图给出的边带噪声传播。由于相位噪声(调制)的相关水平由抖动反映,因此载波的功率水平并不重要。在规定带宽(12KHz至10MHz)上积分 L(f)的结果是边带的总噪声功率。
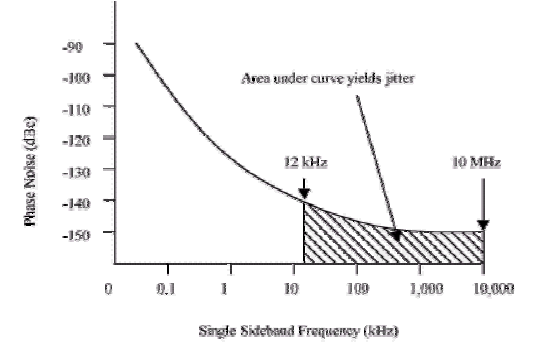
图15:相位噪声曲线图
RMS抖动可以通过计算该频带中相位调制的功率电平来导出。以下是使用12 KHz和10 MHz作为极限的 L(f)的积分。
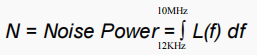
由噪声功率引起的均方根抖动可以用以下公式计算出来:
RMS Phase Jitter (radians) = SQR(10N/10*2)
结果可以用单位间隔(UI)或时间表示。将上述等式的结果除以以弧度为单位的载波频率,返回时间值(秒)。
RMSJitter (sec s) = Jitter(radians)/(2*π*fosc)
例如,可以使用图15中绘制的噪声功率值计算312.5MHz振荡器的RMS抖动值。对12 kHz至20MHz间隔的相位噪声曲线进行积分,得出-63 dBc的数值:
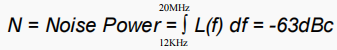
因此,以弧度为单位的RMS相位抖动值为:RMS Phase Jitter (radians) = SQR(10N/10*2)=1415e-6 Radians
以弧度为单位的抖动值可以转换为以皮秒为单位的RMS抖动:RMSJitter = 1415e-6/(2*π*106)= 0.72 ps (rms)